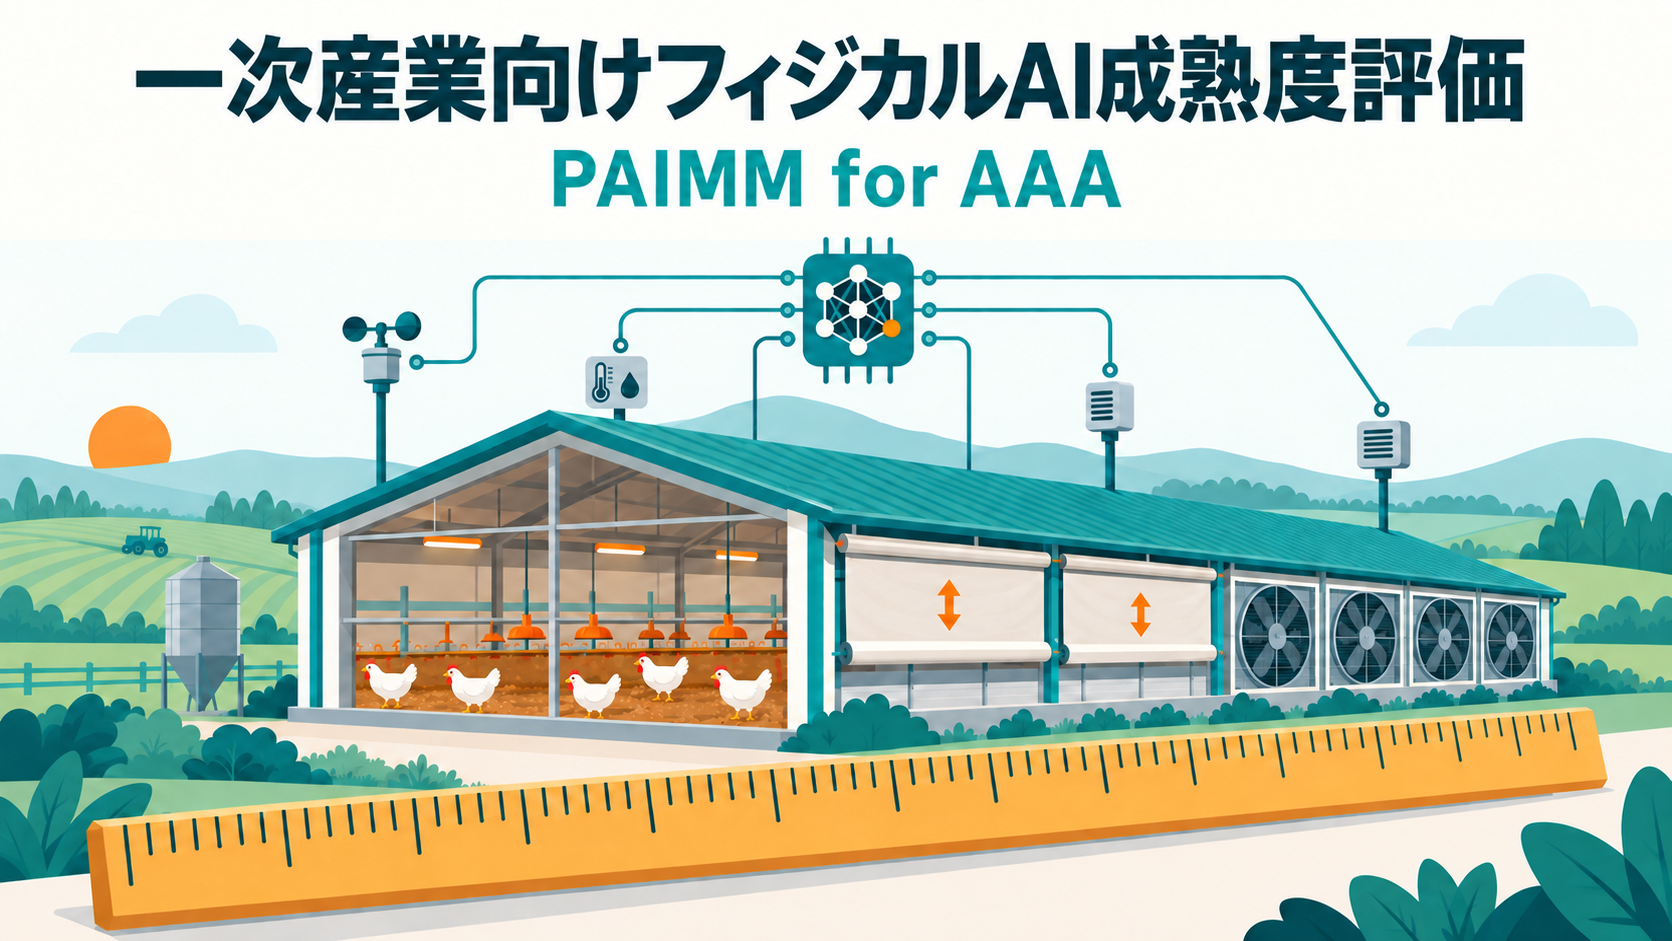
本記事では、当社が策定を進めている、一次産業(農業・畜産・水産養殖)向けフィジカルAIの成熟度を評価するためのフレームワーク「Physical AI Maturity Model for AAA(PAIMM for AAA)」を紹介します。フィジカルAI——センサーで現場を観測し、AIが判断し、設備を動かして現場に働きかけるシステム——を「どこまで任せられるか」、4つの観点で測るための物差しです。
PAIMM for AAA は、当社が策定中の自己評価のための枠組みです。本記事および評価結果は、製品の安全認証、規格への適合証明、特定条件での運転許可を意味しません。
1. なぜ成熟度評価の物差しが必要か
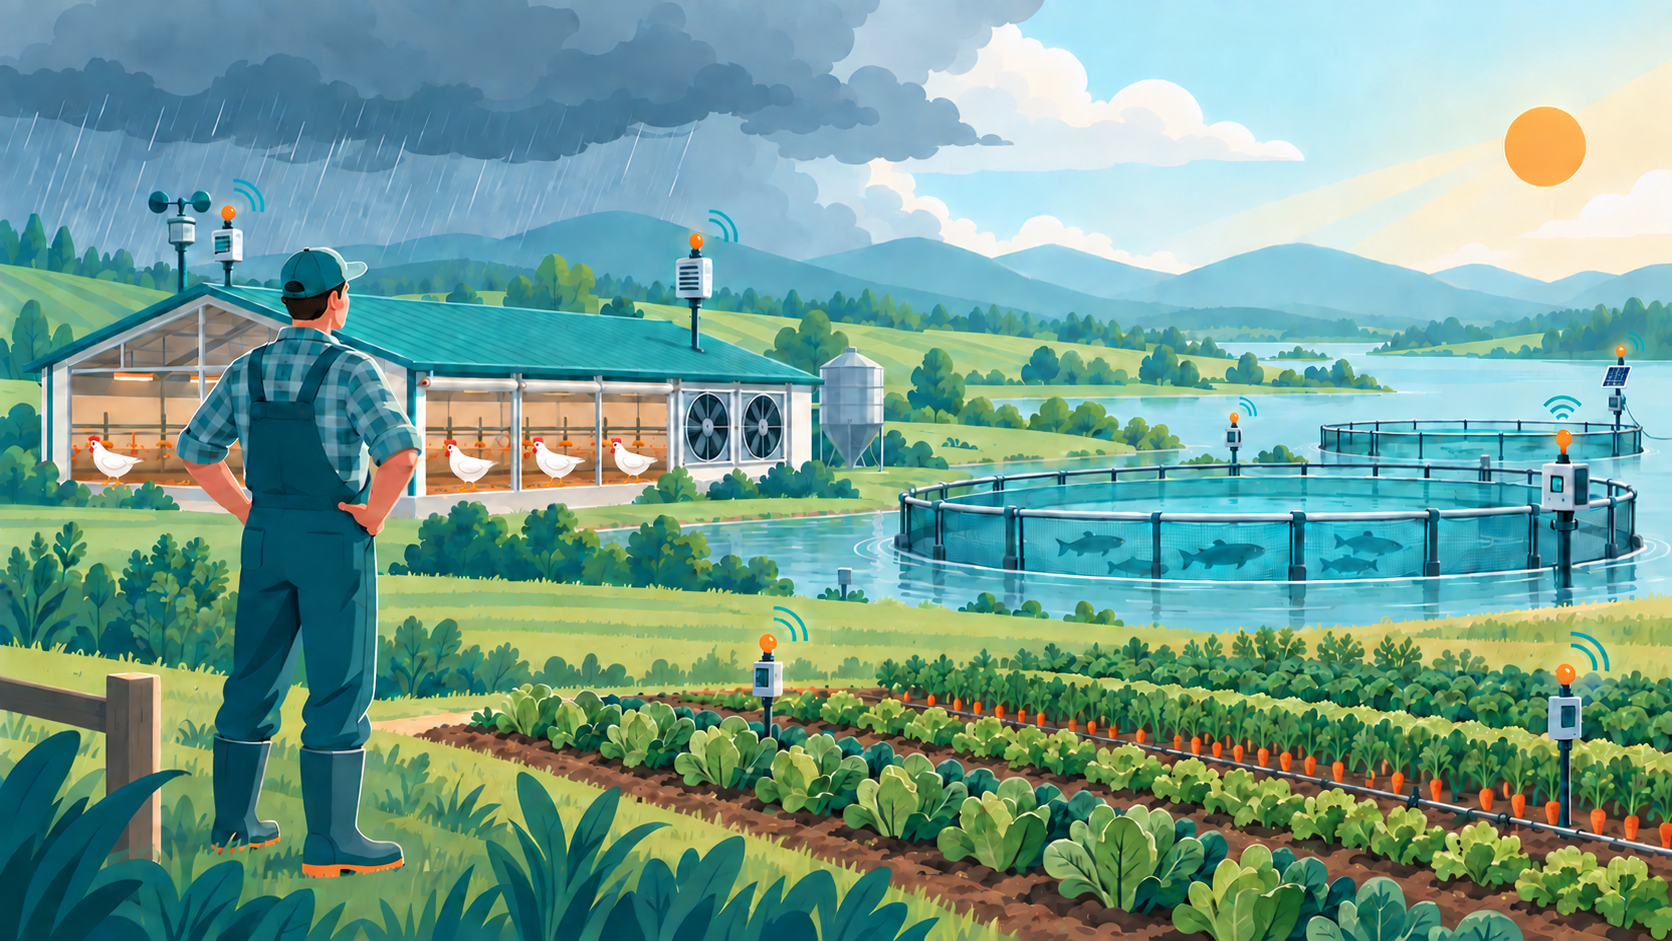
フィジカルAIとは、センサーで現場を観測し、状態を理解・予測し、設備を駆動して物理環境に働きかけるAIを指します。判断の結果が現実の環境に直接現れるため、情報系のAIと異なり、誤った判断をやり直すことができません。その影響には、後から設定を修正しても回復できない生体の損傷や、生産機会の損失が含まれます。
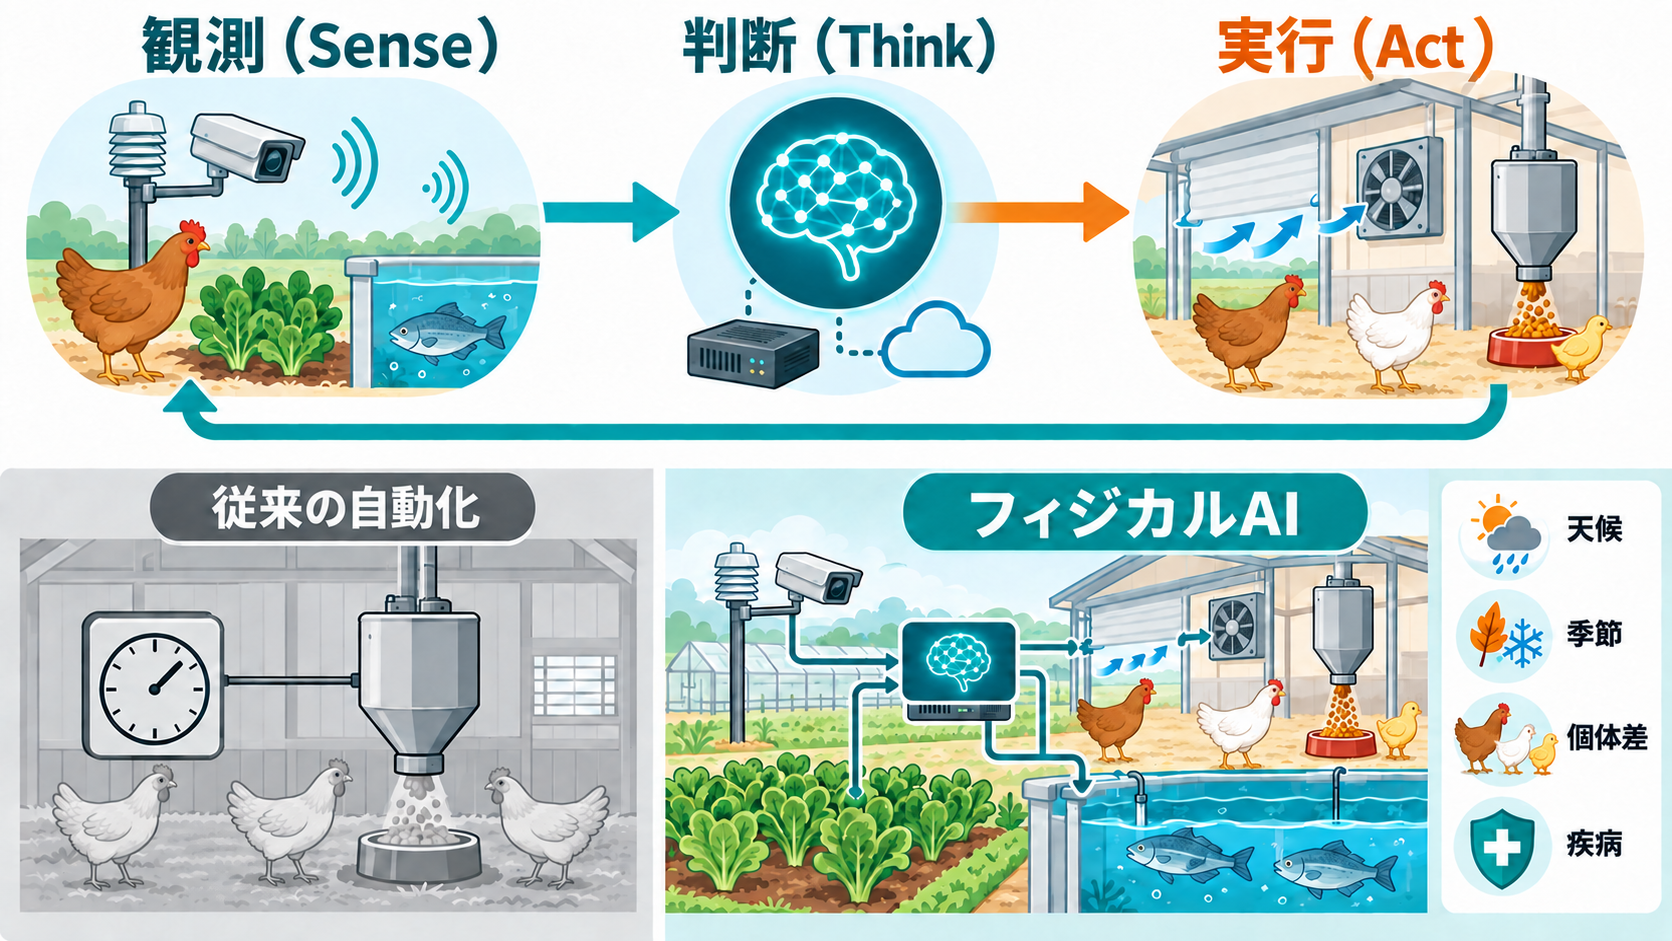
そして、フィジカルAIが働く農業・畜産・水産養殖の現場には、その難しさを規定する固有の性質があります。
- 完全には制御も予測もできない環境 — 地形や気象をはじめ、制御も予測も完全にはできない要素が多い環境の中で、状態を連続的に把握し、判断し続けることが求められます
- 適期を逃すことによる損失の拡大 — 生き物の成長や環境の変化に応じた適期作業が成果を大きく左右します。適期を逃せば、育成不良や病害虫の拡大といった形で、損失は時間とともに拡大します
- 生産期間の長さに比例する時間リスク — 作物や家畜の生産には数か月から数年を要します。この期間中の異常の見逃しや対応の遅れによる損失は、その生産期間全体の損失として顕在化し、回復にも同じだけの時間を要します
- 通信・電力インフラの制約 — 山間部・沿岸部など基盤の弱い立地が多く、通信手段の確保や回線の冗長化が困難なため通信障害が起きやすく、停電も含めた障害を「起こり得る前提」として稼働し続けることが求められます
環境管理の失敗が数時間で取り返しのつかない事態を招く一方で、緩やかな異常の見逃しは生産期間全体の損失として現れる。短期と長期の双方に不可逆なリスクを抱えた環境で、判断と操作を連続的に担うのがフィジカルAIです。
このようなシステムを現場に導入し、任せる範囲を広げていくためには、「このシステムはいま、どの成熟段階にあるのか」「どこまでを、どのような根拠で任せられるのか」を判断するための共通の物差しが不可欠です。自動車の自動運転には SAE J3016 という国際的な共通言語が存在し、開発者・規制当局・利用者が同じ尺度で議論できます。一方、一次産業のフィジカルAIには、これに相当する評価の枠組みがまだ確立されていません。
この空白を埋めるための試みとして、当社は評価フレームワーク Physical AI Maturity Model for AAA(PAIMM for AAA) の策定を進めています。AAA は Agri(農業)・Animal Farming(畜産)・Aquafarming(水産養殖)の頭文字であり、生き物を育てる三つの一次産業を対象とすることを示しています。
2. PAIMM for AAA の全体像 — 評価の観点と段階
例えば、鶏舎の環境制御を任せられるかを判断するには、複数の問いに分けて確かめる必要があります。どこまで深く任せられるか(M)。どの範囲の設備・業務がつながっているか(B)。どんな環境で実証されたか(X)。AIの間違いを止め、直す仕組みがあるか(T)。この章では、この問いの一つひとつを評価の観点として定義します。
PAIMM for AAA は、フィジカルAIの成熟度を相互に関係する4つの観点で評価します。会社や製品の全体に一つのレベルを付けるのではなく、「対象業務 × 対象設備 × 使用条件」に加え、ソフトウェアとAIモデルの版、評価期間、人の監視・介入条件を明記して評価単位とし、観点ごとに段階を判定します。証拠が不足する場合は「未確認」、対象に適用されない場合は「対象外」とし、能力不足による未達と区別します。
PAIMM は、結果を保証するための枠組みではありません。最終的に使えるかどうかは、生産者の現場に導入して使ってみるまで分かりません。この評価が提供するのは、生産者が「自分の環境でも使えそうか」を判断するための材料です。
一次産業の生産環境は、品目・地域・施設構造・季節・生体の状態の組み合わせで極めて多様です。すべての環境で事前の保証を求めれば、いつまでも普及が進まず、効果も届きません。そこで X軸(実証環境)は、性質の異なる環境での実証をどれだけ積んだかを示します。異なる環境での実証が増えるほど、その間にある環境への適用の見込み——判断材料——は公倍数的に広がります。評価には実証した環境の条件を必ず添え、生産者が自分の環境との距離を測れるようにします。
| 軸 | 問い | 段階 |
|---|---|---|
| M:自律の深さ | 一つの業務をどこまで任せられるか | M0〜M5 |
| B:業務の広がり | どこまで多くの設備・業務をつなげているか | B0〜B4 |
| X:実証環境 | どのような現場で確かめられたか | X0〜X5 |
| T:AIのチェックと是正 | AIの間違いを止め、直す仕組みがあるか | 項目別(充足判定)※AI不使用は対象外 |
各軸の段階は次のとおりです。
M:自律の深さ
一つの対象業務について、人とシステムの役割がどこまで移ったかを示します。
| 段階 | 名称 | 到達条件 | 参照アンカー |
|---|---|---|---|
| M0 | 手動 | 対象業務の判断・操作を自動実行しない(記録・表示は含む) | SAE J3016 L0/LOA 1(人がすべて) |
| M1 | 支援・指示実行 | 情報提示・警報・提案、または人が決定した操作の実行。閉ループ判断は継続しない | LOA 2〜4(提案し、人の承認後に実行)/J3016 L1 |
| M2 | 監視下の閉ループ制御 | 宣言した使用条件の中で観測→判断→操作を継続。異常への対応は人の監視に依存 | J3016 L2(実行はシステム・監視責任は人)+ODD=使用条件の宣言 |
| M3 | 介入要請型自律 | 制御失敗・運用限界を自ら検知し、対応期限付きで人へ介入を要請。期限までの安全確保策を持つ | J3016 L3(システムが介入要請し、人は要請に応じられる状態で待つ) |
| M4 | 条件内自律 | 使用条件と想定異常の範囲で、即時の人の対応に依存せず、継続・縮退・停止を自ら実行 | J3016 L4(異常時の最小リスク状態への移行までシステムが担う) |
| M5 | 条件内適応自律 | M4 に加え、検証済みの範囲で計画・方法を変更し、結果を確認。中止・復元手段を持つ | Parasuraman の機能別自動化水準(判断機能の高度化)。J3016 に対応レベルなし=PAIMM 独自 |
M軸は、観測(Sense)・状況理解(Understand)・計画(Plan)・物理制御(Act)・結果確認(Verify)・異常対応(Recover)・改善適応(Learn)・人との協働(Human)の8能力で構成されます。平均点ではなく、安全上重要な能力の不足を考慮して判定します。認識や計画が高度でも、結果を確認できない、または異常時の安全確保ができない場合は、上位段階とは判定しません。各段階は下位段階の要件を含みます。参照アンカーは原典の概念との対応を示すものであり、各レベルとの同等性を主張するものではありません。
B:業務の広がり
自律の深さと対象範囲の広さは別物です。B軸は、実際に連携している設備・業務・拠点の範囲を示します。連携の広さは、自律性や判断の高度さを意味しません——各業務の判断の深さは M軸で測ります。
| 段階 | 名称 | 対象範囲(一次産業での例) |
|---|---|---|
| B0 | 単一機能 | 一つの設備または一つの判断(温度に応じたカーテン開閉) |
| B1 | 設備群統合 | 同じ目的を持つ複数設備(カーテン・換気扇・ミストの連携) |
| B2 | 業務統合 | 複数の生産業務(環境管理・給餌・見回り・記録の連携) |
| B3 | 単一拠点の横断連携 | 拠点内の複数業務と、人員・機械・資材の計画が連携する |
| B4 | 複数拠点の連携 | 複数農場・地域の連携(疾病・災害・需給への拠点間対応) |
X:実証環境
評価は、実証された範囲を超えて付けません。
| 段階 | 実証範囲 | 必要な証拠の例 |
|---|---|---|
| X0 | 構想・シミュレーション | 要求仕様、モデル、模擬データ |
| X1 | 実験室・試験設備 | 試作機、再現可能な試験結果 |
| X2 | 限定した実環境 | 限定した現場・期間・条件での結果 |
| X3 | 対象条件を含む継続実証 | 主張する用途に必要な運用期間・生育段階・季節条件を含む結果 |
| X4 | 複数現場での再現確認 | X3 相当の条件充足を含み、主張する適用範囲に必要な現場差で再現を確認 |
| X5 | 適用範囲を代表する継続実績 | X4 に加え、主張する展開規模と条件の多様性に対して十分な継続実績 |
現場数・運用期間・生産サイクル数・季節・設備条件は、X段階とは別に実数と条件で記録します。他品目への展開を主張しないシステムに、他品目での実証を一律には求めません。
T:AIのチェックと是正の仕組み(項目別評価)
AIの判断を確かめ、間違いを止め、直す仕組みがシステムに組み込まれているかを項目別に確認します。判定は「充足/一部充足/未充足/未確認/対象外」で行い、充足数や比率を総合点にはしません。AIモデルを使わない対象(ルールベース制御のみ)は、理由を記して「対象外」とします。なお、設備そのものの安全設計(フェイルセーフや防壁など)は本枠組みの評価対象とせず、安全設計・安全確認の活動として別途扱います。
| 項目 | 確認する仕組み |
|---|---|
| T-D:入力のチェック | 欠測・古い値・異常値・想定条件からの逸脱を検知する |
| T-O:出力の妥当性チェック | AI出力の整合性・不確実性・他の情報との不一致を評価し、利用の可否を決める |
| T-F:AI依存の解除 | AI出力を保留・拒否し、検証済みの代替制御へ切り替える。切替の期限と失敗時の措置を定める |
| T-E:結果との照合 | 予測・判断と観測結果を結び付けて記録する。正解が遅れて得られること(収量・成長・健康)や介入の影響を明記する |
| T-H:人が判断できる接点 | 必要な場合に根拠・期限・選択肢を提示し、承認・拒否・介入を受け付ける。無応答時の動作を定義する |
| T-U:更新・復元の制御 | モデル・前処理・設定の版を管理し、不適合版の導入を防ぎ、復元できる |
人の関与(T-H)は上位・下位の段階ではなく、対象業務の性質(人の応答を待てるかどうか)に応じて要否が決まる項目です。また、監視の仕組みが監視対象のAIと同じセンサー・同じ推定に依存していないかを確認します。
評価結果の読み方
読み方を、架空の例で示します。対象は、一つの鶏舎における換気制御です。生産者の指示で作成したルール(温度条件)に従って閉ループ制御を行うため M2、同じ換気業務で複数設備が連携するため B1、実生産環境で稼働しているものの、確認できている条件が特定の環境下にとどまるため X2。T は AI モデルを使用していないため「対象外」とします。冬季の動作やセンサー故障時の対応は、未確認事項として残します。確認済みの段階と、次に目指す段階は分けて書きます。
高いレベルを競うための指標ではありません。現場でいま任せられる範囲と、次に確認すべき課題を共有するための指標です。評価にあたっては、次の原則を適用します。
- 評価単位の明確化 — 「対象業務 × 対象設備 × 使用条件」ごとに評価し、システム全体を漠然と評価しない。単位ごとに根拠・未確認事項・次の到達条件を評価シートに記録する
- 仕組みは充足で確認する — T は項目別の充足判定とし、平均・充足率・総合点にしない。未充足・未確認の項目を明示し、最も弱い箇所を隠さない
- 実証範囲内評価 — X軸で実証されていない環境・条件における能力は、評価に算入しない
- 評価の主体と根拠の明示 — 自己評価か、実測に基づくか、第三者による検証かを、評価結果に常に併記する
評価対象の決め方(業務の切り出し)と、実際に評価を進める手順は、続編の【評価編】で解説します。
3. この枠組みは、どのような考え方で作られているか
第2章の構造は、当社の発明ではありません。評価フレームワークの信頼性は、その構造がどれだけ検証された知見に基づいているかで決まります。PAIMM は、自律性評価・技術成熟度評価・機能安全の各分野で実績のある既存フレームワークを基礎構造として採用し、その上に一次産業固有の要素を加える方針で設計しています。
中核に置いているのは、米国 NIST の ALFUS(Autonomy Levels for Unmanned Systems, NIST Special Publication 1011) です。ALFUS は無人システムの自律性を「ミッションの複雑さ」「環境の複雑さ」「人間からの独立性」という複数の軸で捉える多軸評価モデルであり、単一の段階数値では自律性を適切に表現できないという問題意識に基づいています。また、詳細評価モデルと要約モデルの二層構造を持ち、工学的評価と対外的な説明を分離しています。PAIMM の多軸構成と二層運用(詳細評価と要約レベル)は、この ALFUS の設計思想を踏襲したものです。
もう一つの柱として、AIそのものの安全性・信頼性の評価には、同じく NIST の AI RMF(Artificial Intelligence Risk Management Framework 1.0) を参照しています。AI RMF は、AIのリスクを統治(GOVERN)・特定(MAP)・測定(MEASURE)・管理(MANAGE)の4機能で継続的に管理する枠組みであり、妥当性・信頼性、安全性、セキュリティとレジリエンス、説明可能性、説明責任といった「信頼できるAI」の特性を定義しています。設備の機能安全を対象とする規格群だけでは、AIモデル自体の妥当性やその継続的な検証は評価できません。第2章の T(AIのチェックと是正の仕組み) は、この AI RMF の計測・管理の概念に加え、AIと機能安全の関係を整理した ISO/IEC TR 5469:2024、AIの出力を検証済みの監視器が制限する Run-Time Assurance(ASTM F3269)を参照しています。
各観点が参照している枠組みを、「借りている概念」と「直接対応しない点」に分けて示します。
| 観点 | 参照する枠組みと借りている概念 | 直接対応しない点(PAIMM独自の部分) |
|---|---|---|
| M:自律の深さ | NIST ALFUS(SP 1011-II-1.0:多軸で自律性を捉える思想と機能分解)/Sheridan & Verplank の自動化レベル:LOA(人と機械の役割配分)/Parasuraman らの4機能分類(情報取得・情報分析・意思決定・行動実行)/SAE J3016(監視・介入の役割境界、設計運行領域 ODD=使用条件の宣言) | J3016 は道路車両の運転自動化の分類であり、安全性や成熟度の格付けではない。M0〜M5 と各レベルの同等対応は主張しない。8能力の構成と段階の到達条件は PAIMM の独自設計 |
| B:業務の広がり | ISA-95(設備制御から経営計画に至る階層の考え方) | ISA-95 は統合の階層モデルであり、成熟度の階段ではない。B0〜B4 の段階は独自設計 |
| X:実証環境 | TRL:技術成熟度レベル(ISO 16290:実験から実運用へ証拠を積み上げる考え方) | TRL の主対象は宇宙システム。TRL 値への換算はせず、X0〜X5 の段階は独自設計 |
| T:AIのチェックと是正 | ISO/PAS 8800:2024(AIの誤りが安全へ及ぼす影響の整理)/ISO/IEC TR 5469:2024(AIと機能安全の関係)/Run-Time Assurance・Simplex(ASTM F3269:検証済みの監視器による制限と切替)/NIST AI RMF 1.0(計測・管理の概念) | 道路車両・航空向け体系からの概念の転用。T の項目は独自設計であり、各文書が定める段階や適合を意味しない |
規格や研究への参照は、PAIMM の判定結果に対する認証・同等性・妥当性の保証を意味しません。既存の概念と相互参照できる形で独自の部分を明示しておくことが、この評価が恣意的な自己定義に陥らないための担保だと考えています。
4. 一次産業の特性に基づく修正 — 既存枠組みだけでは測れないもの
既存フレームワークをそのまま適用するだけでは、一次産業のフィジカルAIは適切に評価できません。PAIMM では、第1章で述べた一次産業の性質を踏まえ、次の修正・拡張を加えています。
4.1 業務の多様性 — 「深さ」と「広がり」の分離
SAE J3016 が対象とするのは「運転」という単一の業務です。これに対し一次産業の現場は、環境管理・給餌給水・観察・記録・出荷準備など、性質の異なる多数の業務の組み合わせで成り立っており、その多くが状況に応じた判断を要します。単一の自律レベルでは「一つの業務を深く任せられる状態」と「多くの業務を浅く支援している状態」を区別できません。
このため PAIMM は、個々の業務についてどこまで深く任せられるかを測る M軸 と、対象業務の範囲がどこまで広がっているかを測る B軸 を独立させています。熟練者が担ってきた適期作業の見極めやリソース配分は、対象の広がり(B3〜B4)と、その判断をどこまで任せられるか(業務横断の調整という業務の M)に分けて評価します。連携が広いことと、判断が高度であることを混同しないためです。
4.2 実証環境の重み — 「できるはず」を評価に数えない
生体の個体差、気象条件、施設ごとの構造差により、一次産業では試験環境での性能が実運用環境にそのまま外挿できません。また生産には数か月から数年を要するため、季節や生産サイクルをまたいだ実証には相応の期間が必要であり、短期間に多数回動作した実績だけでは長期信頼性や再現性を証明できません。この分野の評価では、能力の理論値よりも「どの環境で、どれだけの期間、実証されたか」が本質的な情報です。
PAIMM は TRL の考え方を基礎に X軸 を独立させ、「実証した範囲を超えて評価しない」ことを評価原則として明文化しています。
4.3 損失の許容構造 — 生産物によって異なる不可逆性
一次産業の評価では、人への危害や設備の事故に加え、生体の健康・福祉、生産物の品質、生産継続への影響を評価の対象として明示する必要があります。生き物を育てる産業では、損失の現れ方が生産形態によって本質的に異なるからです。
- 群管理(ブロイラー、養殖魚など):群全体の損耗率や健康状態を重視します。過去の損耗率は比較の基準として用い、システムに起因する追加的な被害を自動的に許容する基準とはしません。重点的に防止すべき対象は、窒息・過熱等による大量死・全滅といった壊滅事象です
- 個体管理(乳牛、和牛など):個体一頭の損失が重大であり、個体単位の状態が評価の対象になります
PAIMM では、評価の前提として「管理単位(群・個体・区画)」「損耗ベースライン」「壊滅事象の定義」を評価シートに明記し、通常運用時の健康・生産指標と、重大事象への予防・検知・被害抑制を分けて確認します。管理方式にかかわらず、回避可能な被害を見落とさないことが前提です。この損失の許容構造は、生き物を育てる産業の評価に固有の前提です。
4.4 AIモデルの信頼性 — 仕組みとして確認する
フィジカルAIでは、モデルの誤りが設備の動作として物理環境に現れるため、モデルの妥当性を運用の中で検証し続ける仕組みがシステムに組み込まれている必要があります。
とりわけ一次産業では、生き物の成長段階・季節・気象・施設の経年変化により、AIが観測するデータの分布が恒常的に変化します。導入時に妥当性を確認したモデルであっても、その妥当性が維持され続ける保証はありません。T はこの理由から、AIの判断を確かめ、間違いを止め、直す仕組み——入力・出力のチェック、検証済みの代替制御への切替、結果との照合、更新と復元の管理——がシステムに組み込まれているかを確認します。
4.5 期待を実績のように見せない
評価結果には、それがどの水準の根拠に基づくか(机上検討、実測データ、第三者による検証)と、評価の主体(自己評価か否か)を常に併記します。将来の可能性と現在の実績を区別して示すことで、期待を実績のように見せることを防ぎます。
5. 本フレームワークの位置づけと今後の方針
PAIMM for AAA の現時点の位置づけを明確にしておきます。
本フレームワークは、フィジカルAIを開発・運用する事業者が自己評価を行うための第一段階として策定しているものです。当社自身も、自社プラットフォームの成熟度評価に本フレームワークを適用し、実運用から得られる知見をフレームワーク自体の改訂に反映していきます。現在は策定中のドラフト段階であり、評価の観点・段階・到達条件の定義は今後の適用を通じて継続的に見直します。
また、フィジカルAIは発展の途上にある分野であり、今後、国際標準化団体・研究機関・業界団体などから評価の枠組みやガイドラインが整備されていくことが予想されます。当社は、そうした枠組みが確立された際には、それらをリファレンスとして本フレームワークを修正し、あるいは統合していく方針です。PAIMM は独自性を主張するためのものではなく、一次産業のフィジカルAIに確立した評価枠組みがまだ見当たらない現段階における、将来の標準的な枠組みへ接続していくための実務的な足場と位置づけています。評価方法の妥当性は、参照関係の整理に加え、実例への適用、複数の評価者による判定の比較、生産者・技術者・安全とAI評価の専門家によるレビューを通じて確認していきます。
一次産業のフィジカルAIが、根拠を持って「任せられる」と判断できる対象になること。そのための評価の考え方を、本ブログで引き続き公開していきます。
続編の【評価編】では、評価対象の決め方(業務の切り出し)から、観点ごとの判定の進め方、換気制御を題材にした評価の実例までを解説します。(近日公開予定)
用語
- フィジカルAI(Physical AI):センサーで現場を観測し(Sense)、状態を理解・予測し(Think)、設備を駆動して物理環境に働きかける(Act)AI
- NIST ALFUS:米国国立標準技術研究所による無人システムの自律性評価フレームワーク(NIST Special Publication 1011)
- NIST AI RMF:米国国立標準技術研究所による AI リスクマネジメントフレームワーク(AI RMF 1.0, 2023)。AIリスクを GOVERN・MAP・MEASURE・MANAGE の4機能で継続的に管理する



コメント